Interfacce senza mani per le carrozzine elettriche: il primo dottorato in joint supervision tra il Politecnico e l’Institute of Science Tokyo
Il primo dottorato in joint supervision tra Politecnico di Torino e Institute of Science Tokyo presenta due interfacce non invasive per controllare carrozzine elettriche tramite movimenti della testa, sviluppate per utenti tetraplegici o affetti da patologie neuromuscolari. Sono stati confrontati due sistemi: stereovisione e sensori Time of Flight supportati da una rete neurale LSTM, entrambe capaci di interpretare movimenti volontari in modo graduale e sicuro. La ricerca, testata su carrozzine omnidirezionali con studi di usabilità su 25 partecipanti, ha mostrato buone prestazioni e un piccolo ritardo di circa mezzo secondo, raggiungendo TRL 6 e aprendo la strada a ulteriori sperimentazioni cliniche e potenziali integrazioni commerciali.
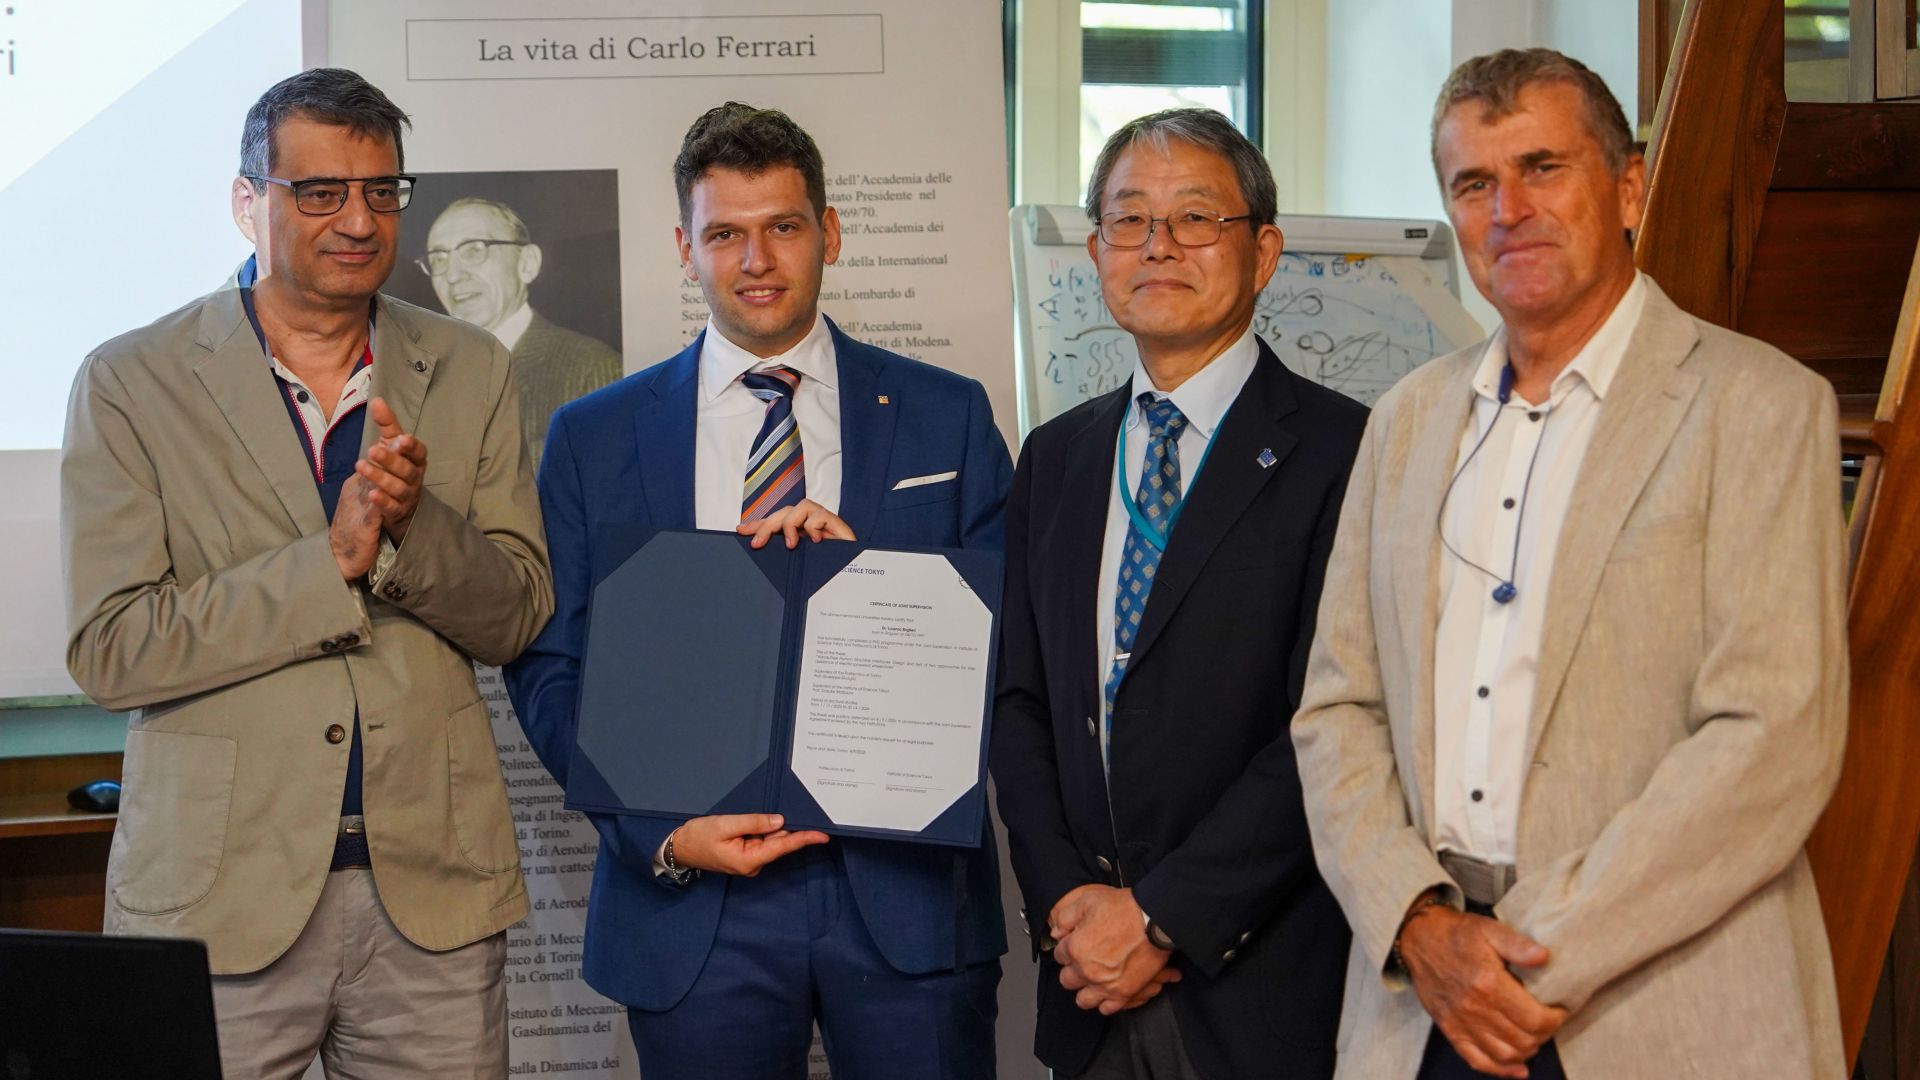
Guidare una carrozzina elettrica muovendo soltanto la testa: è questo l’obiettivo della ricerca con cui Lorenzo Baglieri ha conseguito il Dottorato di ricerca in Ingegneria Meccanica, 38° ciclo, discusso il 4 settembre scorso presso il Dipartimento di Ingegneria Meccanica e Aerospaziale-DIMEAS. Il suo percorso è il primo realizzato in joint supervision tra il Politecnico di Torino e l’Institute of Science Tokyo. La tesi è stata sviluppata sotto la supervisione del professor Giuseppe Quaglia del Politecnico e del professor Daisuke Matsuura dell’ateneo giapponese, con il supporto della professoressa Carmen Visconte e del professor Tsune Kobayashi, affiliato a JTEKT Corporation e all’Institute of Science Tokyo.
Intitolata “Hands-Free Human Machine Interfaces: Design and test of two approaches for rider assistance of electric-powered wheelchairs”, la ricerca nasce da un’esigenza concreta: permettere alle persone con tetraplegia o patologie neuromuscolari avanzate, impossibilitate ad utilizzare il tradizionale joystick manuale, di controllare una carrozzina elettrica attraverso un’interfaccia non invasiva, intuitiva e affidabile nelle condizioni reali di utilizzo. Le soluzioni sviluppate possono trovare applicazione anche in altri contesti, dall’assistenza domiciliare agli scenari di manifattura intelligente centrati sulla persona.
Due sistemi per interpretare i movimenti della testa
Baglieri ha progettato, realizzato e confrontato due differenti sistemi di controllo. Il primo si basa sulla stereovisione, lo stesso principio che permette a noi di percepire la profondità con due occhi: una coppia di telecamere sincronizzate osserva il volto da posizioni leggermente diverse e, confrontando le due immagini, il sistema ricava non solo dove si trovano occhi, naso e mento nell’inquadratura, ma anche a che distanza sono. Da questi punti di riferimento, individuati in tempo reale, viene ricostruito l’orientamento tridimensionale della testa.
La posizione di riferimento non è fissata una volta per tutte: il sistema registra la postura naturale di chi è seduto sulla carrozzina e la assume come posizione neutra, adattando il controllo a ciascun utilizzatore invece di imporre a tutti la stessa postura di partenza. Le inclinazioni del capo in avanti e indietro, di lato e in rotazione vengono poi tradotte in comandi di velocità.
Il secondo sistema affronta lo stesso problema per una strada diversa, che non richiede di inquadrare il volto. La posizione della testa viene rilevata da un insieme di sensori di distanza Time of Flight, piccoli emettitori laser che misurano quanto è lontana la superficie davanti a loro. Il vantaggio è che funzionano anche al buio e con il volto in parte coperto; la difficoltà è che i loro segnali sono irregolari e non si lasciano tradurre in una formula, perché i capelli, la conformazione del volto e il modo di muovere il capo cambiano da persona a persona.
La soluzione è arrivata da una rete neurale, un programma che non segue regole scritte dal progettista ma impara dagli esempi: durante l’addestramento riceve migliaia di sequenze di misure già associate ai movimenti reali della testa e ne ricava da sola le relazioni. La rete impiegata, di tipo ricorrente LSTM, è costruita per considerare come le distanze cambiano nel tempo e non solo il singolo istante, e questo le permette di riconoscere un movimento intenzionale distinguendolo da un disturbo momentaneo. È stato questo passaggio a rendere utilizzabili sensori semplici ed economici, che da soli non avrebbero garantito la precisione necessaria.
Entrambe le interfacce interpretano i movimenti in modo progressivo. Attorno alla posizione neutra i piccoli spostamenti involontari del capo non producono alcun comando, e da lì la velocità cresce in maniera graduale: un movimento rapido della testa non si traduce così in uno scatto della carrozzina, che sarebbe scomodo e potenzialmente pericoloso.
La sperimentazione sulle carrozzine omnidirezionali
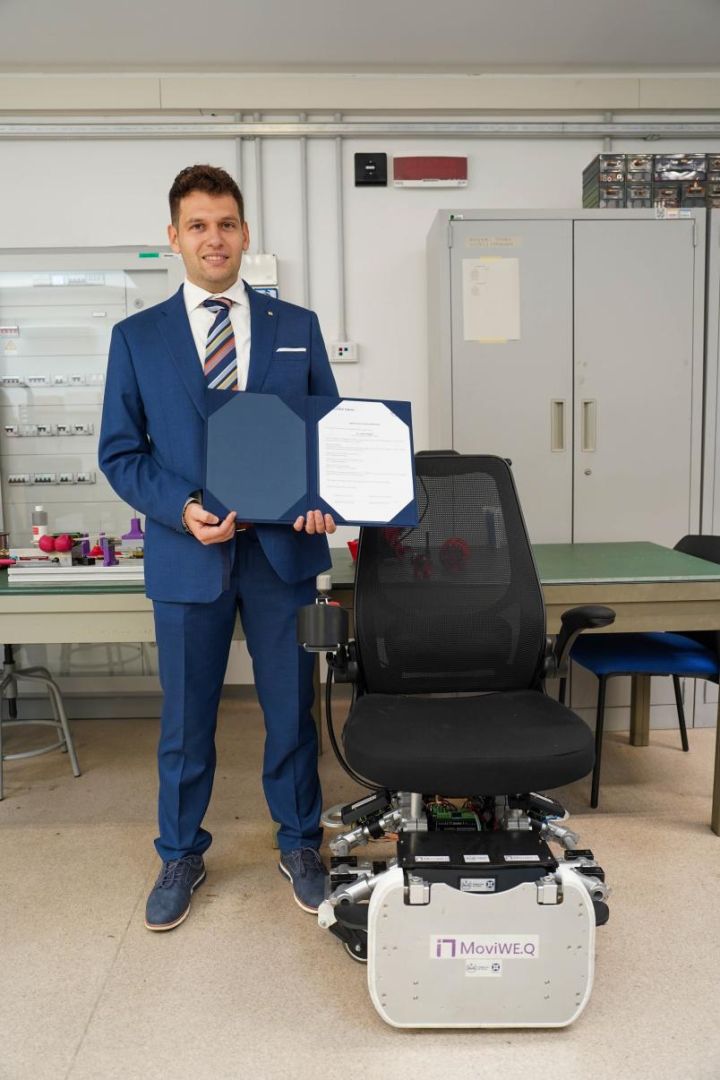
La validazione è stata condotta su due carrozzine omnidirezionali: la MoviWE.Q, sviluppata al Politecnico di Torino, e una carrozzina dotata di sistema motor steering realizzata presso l’Institute of Science Tokyo.
Le carrozzine elettriche oggi in commercio si muovono come un’automobile: possono avanzare, retrocedere e curvare, e dispongono quindi di due gradi di libertà. Per spostarsi di lato devono compiere una manovra fatta di avanzamenti e sterzate ripetute. Una carrozzina omnidirezionale aggiunge il terzo grado di libertà: può traslare lateralmente restando rivolta nella stessa direzione, ruotare su sé stessa senza avanzare oppure combinare i due movimenti. In un corridoio stretto, davanti a un ascensore o per affiancarsi a un tavolo, questo significa raggiungere la posizione desiderata con un solo movimento invece che con tre o quattro manovre. La stessa libertà rende però il controllo più impegnativo, perché i comandi da impartire diventano tre anziché due: è proprio qui che un’interfaccia guidata dai movimenti del capo deve dimostrare di essere davvero utilizzabile.
Alle simulazioni ad alta fedeltà negli ambienti Gazebo e ROS 2 sono quindi seguite prove sperimentali sui sensori e una campagna di valutazione dell’usabilità che ha coinvolto 25 partecipanti, impegnati in percorsi di navigazione all’interno di spazi delimitati. Il confronto con un joystick a tre assi, utilizzato come riferimento, ha evidenziato un lieve ritardo nella risposta, circa mezzo secondo, compensato da un migliore disaccoppiamento dei comandi durante le manovre laterali.
I risultati dei questionari System Usability Scale e NASA Task Load Index hanno inoltre confermato l’intuitività delle interfacce. I sistemi hanno raggiunto un livello di maturità tecnologica TRL 6, risultato che apre la strada a successive sperimentazioni cliniche e a una possibile integrazione commerciale nel settore delle tecnologie assistive.
Due prospettive tra Torino e Tokyo
“Il valore di questo dottorato non sta nell’avere avuto due sedi, ma nell’avere avuto due prospettive – sottolinea Baglieri – Ho lavorato in due laboratori che affrontano lo stesso problema partendo da punti diversi: l’approccio italiano mi ha spinto a immaginare il sistema nel suo insieme, quello giapponese a verificarlo con un rigore che non lascia nulla al caso. Il lungo periodo trascorso a Tokyo mi ha permesso di assimilare questo metodo e, una volta tornato a Torino, di guardare il mio lavoro con occhi diversi. La ricerca ne è uscita più solida e credo che questa complementarità rappresenti il vero risultato della tesi, insieme ai sistemi sviluppati”.
“Il lavoro di Lorenzo rappresenta un risultato importante sia sul piano scientifico sia su quello della formazione – commenta il professor Quaglia, supervisore della tesi e responsabile del Japan Hub di Ateneo – La ricerca affronta un bisogno concreto attraverso soluzioni tecnologiche avanzate, sviluppate ponendo al centro l’autonomia e la qualità della vita delle persone. Questo primo dottorato in joint supervision testimonia inoltre il valore della collaborazione tra il Politecnico di Torino e l’Institute of Science Tokyo e si inserisce nel percorso di consolidamento delle relazioni scientifiche e accademiche con il Giappone promosso dal Japan Hub”.
Oltre ai risultati scientifici e tecnologici, il percorso conferma il valore della formazione dottorale internazionale del DIMEAS e rafforza la collaborazione tra i due atenei, creando nuove opportunità di scambio e ricerca congiunta tra Italia e Giappone.
Politecnico di Torino

Ukážka dát Dun & Bradstreet
| Názov spoločnosti | AUDI Aktiengesellschaft |
|---|---|
| D-U-N-S číslo | 315731679 |
| Registračné číslo / Popis | HRB1 Register Number (DE) |
| Registračné číslo / Popis | 85049B1 Derived Unique Register Number (DE) |
| Registračné číslo / Popis | DE811115368 Value Added Tax Number (DE) |
| Telefón | +49 841890 |
| Typ subjektu | Corporation |
| Právna forma | Deemed Public Limited Company |
| Ročný obrat | 64 500 000 000 EUR / 71 157 238 500 USD - 01.01.2024 |
| Počet zamestnancov | 86 900 - 01.01.2024 |
| Stav | Active |
| Adresa | Auto-Union-Str. 1, Ingolstadt, 85057, Germany |
| Webová stránka | www.audi.com |
| [email protected] | |
| Predmet podnikania | Mfg motor vehicle/car bodies |
| Typ vlastníctva | Privately owned |
| Dátum založenia | 16.04.1884 |
| Štatutárni zástupcovia | Gernot Döllner |
| Vlastníci | Bundesland Niedersachsen, Streubesitz, GOVERNMENT OF QATAR, Ferdinand Porsche Familien-Privatstiftung, Kai Alexander Porsche, Peter Daniell Porsche, Ferdinand Oliver Porsche, Geraldine Porsche, Mark Philipp Porsche, Hubertus Josef Kiesling, Diana Porsche, Andreas Kiesling, Peter Daniell Porsche, Kai Alexander Porsche, Ferdinand Oliver Porsche, Mark Philipp Porsche, Geraldine Porsche, Diana Porsche, Hubertus Josef Kiesling, Andreas Kiesling, Wolfgang Porsche, Stephanie Porsche- Schröder, Felix Alexander Porsche, Christian Porsche, Ferdinand Rudolf Wolfgang Porsche |